中国某热电公司
中国山东
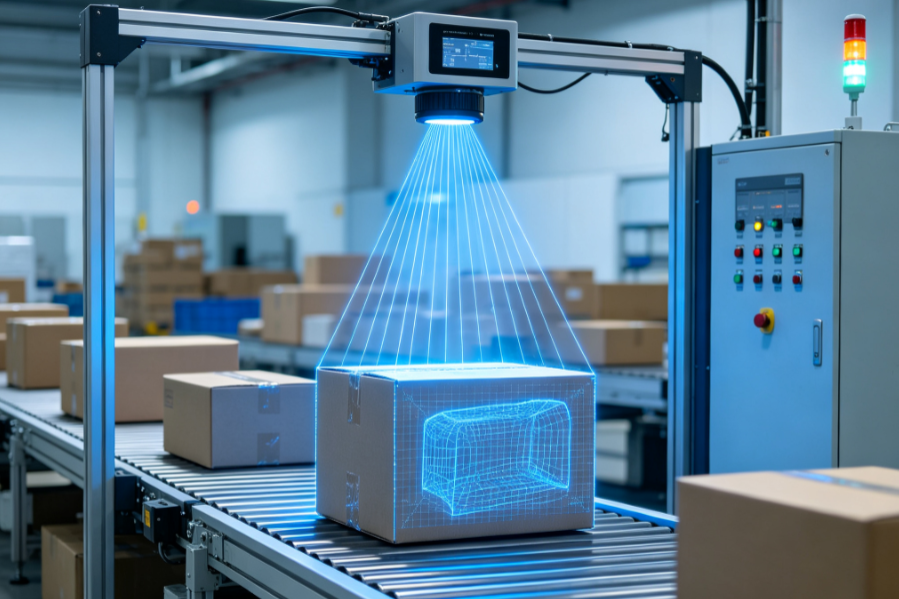
部署皮带料流激光雷达监测系统,通过非接触式三维感知技术实现输煤皮带运行状态实时监测。系统采用激光雷达与摄像头融合方式,持续采集皮带物料分布情况,结合数据分析实现异常状态识别,帮助运维人员提前发现潜在风险,实现由被动处理向主动预防管理转变。
多年激光雷达研发积累,从传感器光学到体积算法全部自研——没有黑盒,没有供应商锁定。
激光雷达硬件 + 点云算法 + 数据平台全部自主研发,实现完全可控与定制。
IP67 防护 + 除尘滤波算法,水泥厂、煤场、矿山 7×24 稳定运行。
体积误差 ≤1%。每份报告包含原始点云模型——可审计、可追溯、可举证。
标准化安装套件 + 远程调试,支持快速上线部署,最大限度减少停产影响。
工程师 7×24 小时响应,服务网络覆盖亚洲、中东等主要工业区域。
堆料、卡车、传送带——覆盖大宗散料流转的三大场景,选择下方方案查看详情。
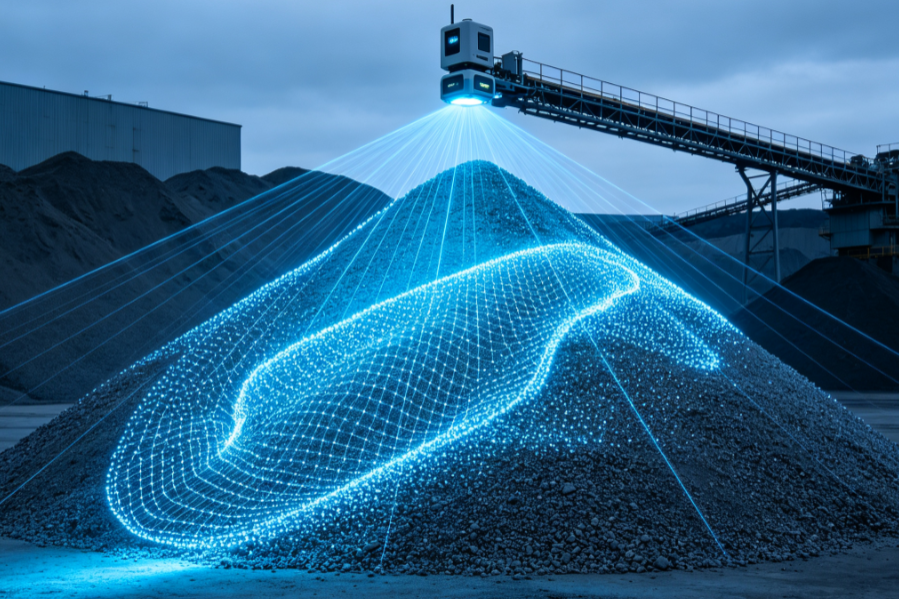
在料堆区域合适位置部署三维激光雷达扫描仪,实现垂直方向 180°、水…
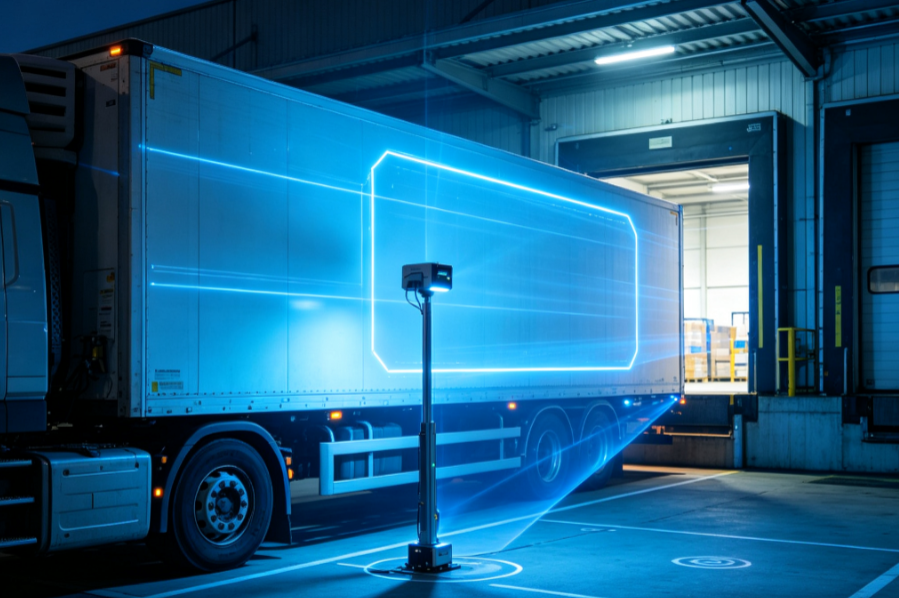
查看方案Neuvition 卡车体积测量方案:3D 激光雷达扫过车厢,不停车完成载货…
查看方案Neuvition 传送带体积测量方案:激光雷达非接触扫描料流断面,24/7 …
查看方案高速激光雷达实时采集物料表面数百万数据点。
自研除尘滤波算法构建干净、准确的物料点云模型。
AI 边缘识别判定物料边界,数秒内完成精确体积计算。
测量结果推送至仪表盘、ERP 或 DCS——每一次测量均可追溯、可审计。
部署皮带料流激光雷达监测系统,通过非接触式三维感知技术实现输煤皮带运行状态实时监测。系统采用激光雷达与摄像头融合方式,持续采集皮带物料分布情况,结合数据分析实现异常状态识别,帮助运维人员提前发现潜在风险,实现由被动处理向主动预防管理转变。
针对客户运输场景部署动态卡车体积测量系统:1 台激光雷达作为核心测量设备,集成 LPR 车牌识别、电控箱及体积测量软件平台。车辆以约 5–10 km/h 通过检测区域(无需停车),系统采集空载与满载三维点云并对比空间变化,数秒内计算装载物料体积,同时将车牌、扫描时间与测量结果关联,形成完整运输数据记录。
Neuvition针对客户熟料装车现场需求,部署了一套基于激光雷达的卡车体积测量系统。
系统融合:
·激光雷达三维扫描技术;
·车牌识别系统;
·智能摄像设备;
·编码器定位系统;
实现车辆识别、车斗三维数据采集、体积计算以及下料过程辅助控制。
系统工作流程:
1. 车辆识别
卡车进入检测区域后,车牌识别系统自动获取车辆信息,并触发测量流程。
2. 三维扫描测量
激光雷达对车辆车斗进行扫描,获取车辆三维空间数据,计算车斗尺寸及可装载体积。
3. 装料量计算
系统根据测量结果生成装料数据,为后续装车控制提供依据。
4. 精准装车
车辆进入装料区域后,系统结合定位信息辅助控制下料位置,实现更加精准的熟料装载。
针对客户自动化喷涂定位需求,Neuvition提供基于3D激光雷达的准直引导方案。
系统通过激光雷达获取工件空间信息,对喷涂小车与工件之间的相对距离和角度进行检测,并将计算结果反馈至PLC控制系统,实现自动调整。
系统工作流程:
·第一步:工件空间检测
喷涂小车进入指定工位后,激光雷达启动,对目标工件进行扫描,获取空间点云数据。
·第二步:偏差计算
系统根据检测数据,计算当前小车与工件之间的距离偏差和角度偏差。
·第三步:自动位置修正
PLC接收激光雷达反馈数据,并控制喷涂小车进行位置和角度调整。
系统持续执行:
检测 → 计算 → 调整 → 再检测
的闭环流程,直到达到设定要求。
·第四步:进入喷涂流程
当设备姿态满足要求后,系统向PLC输出Ready信号,允许喷涂流程启动。